Ein Schweißroboter ist kein besserer Schweißer. Er ist ein anderes Werkzeug: Er wird nicht müde, improvisiert nicht und hat keine eigene Meinung. Er schweißt genau so, wie er programmiert wurde. In manchen Betrieben ist das sein größter Vorteil, in anderen der Grund, warum die Maschine ein halbes Jahr nach dem Kauf ungenutzt an der Wand steht.
Dieser Beitrag richtet sich an Inhaber und Produktionsleiter, die prüfen, ob Roboterschweißen in ihrem Betrieb sinnvoll ist. Preise nennen wir nicht, denn eine Roboterzelle wird für einen konkreten Prozess kalkuliert: Für MIG/MAG-geschweißte Stahlrahmen entstehen andere Kosten als für Edelstahlbehälter. Stattdessen nennen wir fünf Kriterien, die sich anhand eigener Produktionsdaten prüfen lassen, und eine Liste der Voraussetzungen, ohne die der Roboter nicht arbeiten kann.
Abschließend erläutern wir kurz den Unterschied zwischen Industrieroboter und Cobot. Diese Frage stellt sich in fast jedem Gespräch über Schweißautomatisierung.
Was ein Schweißroboter anders macht als ein Mensch
Ein Schweißer arbeitet in einem Regelkreis: beobachten, beurteilen, korrigieren. Er sieht einen größeren Spalt als beim vorherigen Bauteil, wird langsamer und führt mehr Zusatzwerkstoff zu. Er bemerkt, dass sich das Blech erwärmt, und ändert die Reihenfolge der Schweißraupen. Diese Anpassungsfähigkeit ist bei Bauteilen wertvoll, die jedes Mal etwas anders aussehen.
Ein Roboter arbeitet eine Sequenz ab: Er führt das am ersten Bauteil erstellte Programm aus. Der Brenner fährt dieselbe Bahn mit derselben Geschwindigkeit und denselben Lichtbogenparametern. Liegt das hundertste Bauteil genauso in der Vorrichtung wie das erste, entsteht dieselbe Naht. Liegt es anders, bemerkt der Roboter dies nicht — es sei denn, die Zelle verfügt über separat ergänzte und konfigurierte Sensoren.
Aus diesem Unterschied ergibt sich alles Weitere: Ein Roboter lohnt sich bei gleichbleibenden Bauteilen, ein Schweißer bei variierenden. Die übrigen Kriterien präzisieren diese Regel.
Fünf Kriterien für die Wirtschaftlichkeit eines Schweißroboters
Prüfen Sie die folgenden Kriterien nacheinander. Sprechen mindestens drei für den Roboter, ist ein Gespräch über die Einführung sinnvoll. Trifft nur eines oder keines zu, sind ein handgeführtes Laserschweißgerät oder ein zweiter Schweißer meist die bessere Wahl.
1. Wiederkehrende Serien
Die Kosten je Bauteil sind beim Roboter am niedrigsten, wenn dasselbe Programm häufig läuft. Programmierung und Vorrichtungsbau sind Fixkosten für ein bestimmtes Bauteil und verteilen sich auf die Stückzahl. Bei Hunderten oder Tausenden Stück jährlich treten sie in den Hintergrund. Bei wenigen Stück dauert die Programmierung länger als das Schweißen selbst.
Prüfen Sie deshalb den Anteil der Bauteile, die jeden Monat unverändert wiederkehren. Überwiegen Einzelaufträge, wird der Roboter stillstehen.
2. Gesamte Nahtlänge je Bauteil
Ein Roboter verdient Geld, während der Lichtbogen brennt. Viele kurze Nähte in unterschiedlichen Ebenen erfordern viel Brennerbewegung zwischen den Nähten und wenig tatsächliches Schweißen. Bei wenigen langen geraden oder umlaufenden Nähten ist der Roboter dem Menschen deutlich überlegen, weil er den Brenner mit konstanter Geschwindigkeit führt und keine Pausen zum Ändern der Körperhaltung benötigt.
Berechnen Sie die Nahtmeter je Bauteil und multiplizieren Sie mit der Jahresstückzahl. Zusammen mit der heutigen Schweißzeit sagt dieser Wert mehr über die Wirtschaftlichkeit aus als jede Broschüre.
3. Gleichbleibende Bauteilvorbereitung
Dieses Kriterium wird am häufigsten übersehen und ist besonders oft für gescheiterte Einführungen verantwortlich. Der Roboter setzt voraus, dass die Kante dort liegt, wo sie beim Programmieren lag. Verändern Zuschnitttoleranzen den Spalt von Teil zu Teil, werden Teile auf unterschiedlichen Maschinen gebogen oder ohne Schablone von Hand geheftet, produziert der Roboter Ausschuss mit derselben Wiederholgenauigkeit, mit der er gute Nähte herstellen würde.
Prüfen Sie daher vor der Roboteranfrage Ihre Schneidanlage und Abkantpresse. Ein beherrschter Prozess wird vom Roboter genutzt; ein unbeherrschter wird durch ihn offengelegt.
4. Verfügbarkeit von Schweißern
In vielen Betrieben sprechen nicht die Kosten, sondern fehlende Arbeitskräfte für einen Roboter. Warten Aufträge mangels Schweißpersonal, kann ein Roboter mit einem geschulten Bediener die Produktion freisetzen. Dieser muss nicht die Qualifikation eines Handschweißers besitzen: Er legt das Bauteil ein, startet das Programm und kontrolliert das Ergebnis. Bei Konstruktionen unter normativen Anforderungen benötigt der Bediener einer mechanisierten Schweißanlage allerdings eigene, gesonderte Qualifikationen.
Der Roboter macht den Schweißfachmann im Betrieb nicht überflüssig. Jemand muss die Parameter festlegen, die erste Naht beurteilen und Unvorhergesehenes korrigieren. Das Verhältnis ändert sich: eine erfahrene Schweißfachkraft für mehrere Arbeitsplätze statt eines Schweißers an jedem Arbeitsplatz.
5. Geforderte Qualität und Dokumentation
Verlangt der Kunde identische Nahtbilder oder einen nachvollziehbar dokumentierten Prozess, hat der Roboter einen Vorteil, den ein Mensch nicht erreicht. Das Programm dokumentiert die Parameter. Eine Positionierwiederholgenauigkeit im Bereich von Hundertstelmillimetern bedeutet, dass sich die Bahn zweier an unterschiedlichen Tagen hergestellter Nähte nicht unterscheidet.
Für Betriebe, die nach Konstruktionsnormen fertigen und Schweißanweisungen einhalten müssen, ist dies ein eigenständiges Argument, unabhängig von der Wirtschaftlichkeit.
Was ein Schweißroboter nicht leisten kann
Die Liste ist kürzer als die Liste der Vorteile, doch jeder Punkt kann eine Einführung verhindern.
Einzelteile. Die Programmierung eines einzelnen Stücks dauert länger als dessen manuelles Schweißen. Selbst beim Handführen, wie es Cobots ermöglichen, sind Bahnvorbereitung und Versuche für ein einzelnes Bauteil selten wirtschaftlich.
Schlechte Passung. Ein Roboter ergänzt eine Naht nicht intuitiv, wenn der Spalt größer als vorgesehen ist. Entweder brennt er durch oder erreicht keine ausreichende Durchschweißung. Ein Schweißer würde seine Technik anpassen; der Roboter tut dies ohne Sensoren oder menschliche Programmkorrektur nicht.
Schwieriger Zugang ohne Positionierer. Ein Sechsachsarm hat eine große Reichweite, beseitigt aber nicht die physikalischen Bedingungen der Fügestelle: Überkopfnähte, Nähte innerhalb geschlossener Profile oder hinter einer Rippe, die der Brenner nicht kollisionsfrei erreicht. Ein Positionierer kann das Bauteil in Wannenlage drehen. Ohne ihn schweißt der Roboter nur, was von oben zugänglich ist.
Bauteile ohne eindeutige Zeichnung. Der Roboter benötigt eindeutige Angaben zu Nahtart, Nahtdicke und Nahtseite. Fehlen diese in der Zeichnung, beruht das Programm auf Vermutungen. Wie diese Angaben gelesen und dargestellt werden, erläutern wir im Beitrag über Schweißnahtkennzeichnungen in technischen Zeichnungen.
RBR 2110S: Was die Parameter im Datenblatt bedeuten
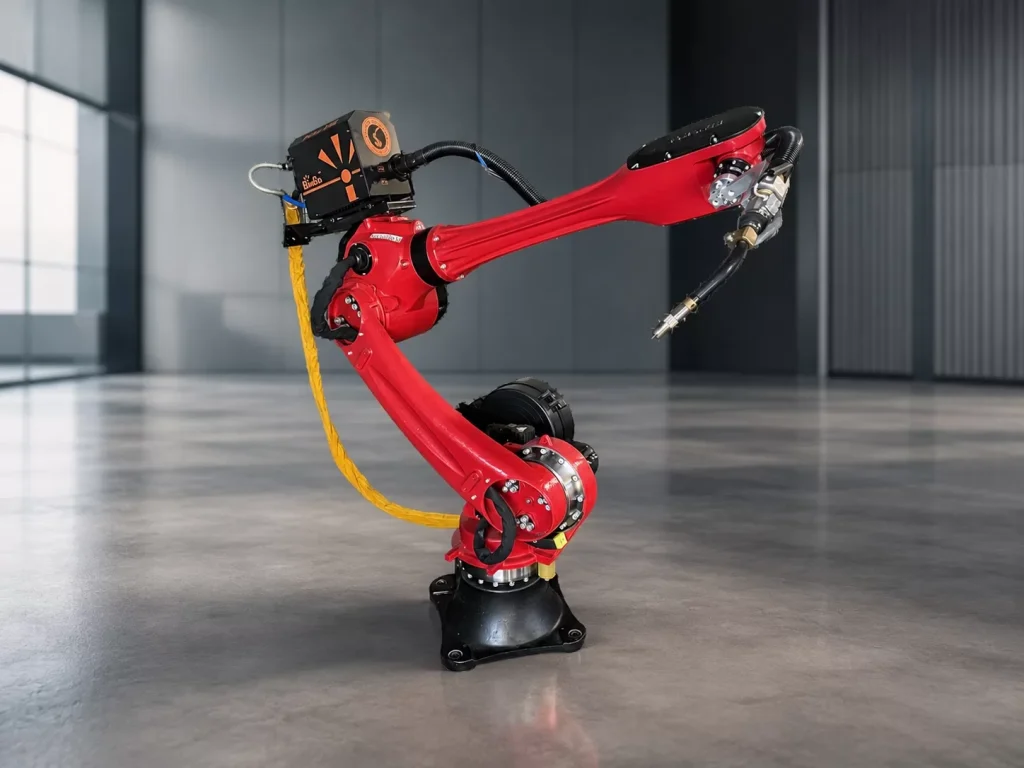
Sehen wir uns an, wie sich die allgemeinen Kriterien in den konkreten Zahlen des Schweißroboters RBR 2110S widerspiegeln. Es geht nicht darum, diese Werte zu bewerben, sondern zu zeigen, worauf bei jedem Datenblatt zu achten ist.
| Parameter | Wert des RBR 2110S | Praktische Bedeutung |
|---|---|---|
| Anzahl der Achsen | 6 | Der Brenner lässt sich in beliebigem Winkel zur Fügestelle ausrichten, auch in Ecken und um Rohre |
| Reichweite | 2100 mm | Bestimmt die Größe eines Bauteils oder die Zahl kleiner Bauteile an einem Arbeitsplatz, ohne den Roboter zu versetzen |
| Traglast | 10 kg | Muss Brenner, Leitungen und gegebenenfalls einen Sensor aufnehmen; für MIG/MAG-Schweißen ist das eine typische Reserve |
| Wiederholgenauigkeit | ±0,07 mm | Der Roboter kehrt mit einer Genauigkeit von Hundertstelmillimetern an dieselbe Stelle zurück; dies sichert eine identische Naht, nicht ein identisches Bauteil |
| Schweißstromquelle | MIG 350 A (BINGO 350A) enthalten | Ausreichender Strom zum Schweißen von Baustahl üblicher Dicken; dank integrierter Steuerung sind die Lichtbogenparameter Teil des Programms |
Reichweite und Traglast bestimmen, was physisch in die Zelle passt. Die Wiederholgenauigkeit beeinflusst die Nahtqualität, allerdings nur bei gleichbleibenden Bauteilen. Eine integrierte MIG-Quelle bedeutet, dass Strom- oder Drahtvorschubänderungen Programmparameter sind und nicht vom Bediener am Schweißgerät vorgenommen werden müssen.
Der Preis der Zelle bleibt prozessbezogen: Er hängt von Vorrichtungen, Positionierer, Abschirmungen und Integrationsumfang ab, nicht allein vom Roboterarm.
Cobot oder Industrieroboter beim Schweißen?
Ein Cobot, also ein kollaborativer Roboter, ist bei der Automatisierung kleiner Betriebe oft der erste Gedanke: Er verspricht einfachere Programmierung und weniger Infrastruktur. Es lohnt sich zu verstehen, was dahintersteht.
Der Cobot RBR 0805 hat sechs Achsen und wird durch Handführen programmiert: Der Bediener greift den Arm, führt den Brenner entlang der Naht, und der Roboter speichert die Punkte. Bei vielen unterschiedlichen Teilen in kurzen Serien verkürzt das den Weg von der Zeichnung zur ersten Naht. Ein Programmierer ist nicht erforderlich; eine geschulte Schweißfachkraft genügt.
Ein Industrieroboter wie der RBR 2110S ist für Dauerbetrieb und große Serien ausgelegt. In dieser Geräteklasse sind auch höhere Bewegungsgeschwindigkeiten und größere Reichweiten als bei Cobots üblich. Dafür benötigt er vollständige Umzäunung, Schutzvorrichtungen und Programmierung über Bediengerät oder Offline-Software. Dies erfordert eine zusätzliche Kompetenz im Betrieb.
Als Orientierung gilt: Ein Cobot ist bei hoher Teilevielfalt und kurzen Serien im Vorteil, ein Industrieroboter bei langen Serien und großen Bauteilen. Schweiß-Cobots sind ein eigenes Thema, das wir in einem separaten Blogbeitrag behandeln werden.
Was vorhanden sein muss, bevor der Roboter schweißt
Der Roboterarm ist der auffälligste, aber nicht der einzige Teil der Zelle. Ohne folgende Voraussetzungen scheitert die Einführung:
- Positionierer oder Drehvorrichtung. Bringt das Bauteil in eine für den Brenner geeignete Lage. Ohne ihn schweißt der Roboter nur von oben zugängliche Bereiche und verliert bei räumlichen Bauteilen seinen Nutzen.
- Vorrichtungen und Spannmittel. Jedes Bauteil benötigt eine Vorrichtung, die es immer an derselben Stelle positioniert. Kosten und Entwicklungszeit können mit denen des Roboters vergleichbar sein, besonders bei vielen unterschiedlichen Teilen.
- Programmierer oder geschulte Schweißfachkraft. Jemand muss Programme erstellen und korrigieren. Beim Industrieroboter ist dies eine eigene Fähigkeit, beim Cobot genügt eine entsprechend geschulte Schweißfachkraft.
- Abschirmungen, Absaugung und Sicherheitsbereich. Ein Industrieroboter benötigt eine verriegelte Schutzeinhausung und das Lichtbogenschweißen eine Rauchabsaugung. Bei Laserarbeitsplätzen kommen Abschirmungen für Laser der Klasse 4 hinzu.
- Gleichbleibender Prozess vor dem Roboter. Schneiden, Biegen und Heften müssen stets dasselbe Bauteil liefern. Dies ist eine Anforderung an den gesamten Betrieb, nicht an den Roboterlieferanten.
- Eindeutige Dokumentation. Zeichnungen mit vollständiger Schweißnahtkennzeichnung und Schweißanweisungen, aus denen sich ohne Vermutungen ein Programm erstellen lässt.
Bewährt ist der Einstieg mit einem einzigen Bauteil: dem mit den längsten Nähten, der häufigsten Wiederkehr und der besten Vorbereitung. Bewährt sich der Roboter daran, folgen weitere Bauteile schrittweise. Erfahrungen mit solchen Einführungen beschreiben wir im Beitrag über Industrieroboter beim Schweißen.
Wann ein Laserschweißgerät sinnvoller ist als ein Roboter
In manchen Betrieben kommt die Roboterfrage zu früh. Kleinserien, wechselnde Bauteile, viel Edelstahl und hohe Ansprüche an das Nahtbild: Hier sind nicht die verfügbaren Hände, sondern Schweißzeit und Nachbearbeitung der Engpass. Ein handgeführtes Laserschweißgerät aus dem Roboteus-Angebot bietet dann einen Teil der Robotervorteile — Geschwindigkeit, kleine Wärmeeinflusszone und ansprechende Nahtoberfläche — ohne Vorrichtungsbau und Programmierung.
Die Grenze zwischen beiden Lösungen ist fließend. Ein Betrieb, der heute ein handgeführtes Laserschweißgerät für Edelstahl kauft, kann einige Jahre später einen Roboter für wiederkehrende Stahlrahmen ergänzen. Entscheidend ist, dass die Reihenfolge aus Produktionsdaten folgt und nicht daraus, welche Maschine auf einer Messe besser aussieht.
Häufige Fragen
Ersetzt ein Schweißroboter den Schweißer vollständig?
Nein. Bei wiederkehrenden Serien übernimmt er das Schweißen, benötigt aber weiterhin einen Bediener für Beladung und Kontrolle sowie eine Schweißfachkraft für Parametereinstellung und Beurteilung der ersten Nähte. Das Verhältnis zwischen Personal und Arbeitsplätzen verändert sich; schweißtechnische Kompetenz bleibt erforderlich.
Ab welcher Seriengröße lohnt sich ein Roboter?
Es gibt keine allgemeingültige Zahl. Sie hängt von Nahtlänge, Vorrichtungskosten und betrieblichen Kostensätzen ab. Berechnen Sie die Kosten für Programmierung und Vorrichtung eines konkreten Bauteils und teilen Sie sie durch die Jahresstückzahl. Ist das Ergebnis im Verhältnis zum manuellen Schweißen eines Stücks gering, ist ein Roboter sinnvoll.
Kommt ein Schweißroboter mit schlecht vorbereiteten Bauteilen zurecht?
Nicht ohne zusätzliche Sensoren und Programmkorrekturen. Der Roboter wiederholt seine Bahn mit Hundertstelmillimeter-Genauigkeit. Ein veränderlicher Spalt oder ein versetztes Bauteil führt deshalb zu Ausschuss. Gleichbleibende Bauteilvorbereitung ist Voraussetzung und keine Option.
Wie unterscheidet sich ein Schweiß-Cobot vom Industrieroboter?
Ein Cobot wird durch Handführen programmiert und benötigt meist weniger Infrastruktur. Er eignet sich deshalb für kurze Serien und wechselnde Bauteile. Ein Industrieroboter ist schneller, hat mehr Reichweite und ist für Dauerbetrieb mit langen Serien vorgesehen, benötigt aber eine Schutzeinhausung und Programmierung über das Bediengerät.
Benötigt ein Schweißroboter einen Positionierer?
Bei flachen, von oben geschweißten Bauteilen kann der Einstieg ohne ihn erfolgen. Für räumliche Bauteile mit Nähten in unterschiedlichen Positionen ist er erforderlich, weil er die Fügestelle für den Brenner zugänglich dreht. In der Praxis haben die meisten Schweißzellen mindestens eine Positionierachse.
Quellen
- https://roboteus.com/pl/maszyny/roboty-przemyslowe/robot-przemyslowy-rbr-2110s/
- https://roboteus.com/pl/maszyny/roboty-przemyslowe/robot-szescioosiowy-rbr-0805/
- https://roboteus.com/pl/maszyny/spawarki-laserowe/spawarka-laserowa-rbw-1500/
- https://roboteus.com/pl/blog/roboty-przemyslowe-w-spawalnictwie/
Redaktioneller Hinweis
Die Parameter von Roboter und Schweißgerät stammen aus Roboteus-Produktdatenblättern und hängen von Zellkonfiguration, Material und Prozess ab. Roboterzellen werden individuell prozessbezogen angeboten. Die Wirtschaftlichkeitskriterien sind allgemeine Orientierung und müssen anhand eigener Betriebsdaten geprüft werden. Dieser Text ersetzt weder Herstelleranweisungen noch Arbeitsschutzvorschriften für Industrieroboter und Laser der Klasse 4.