
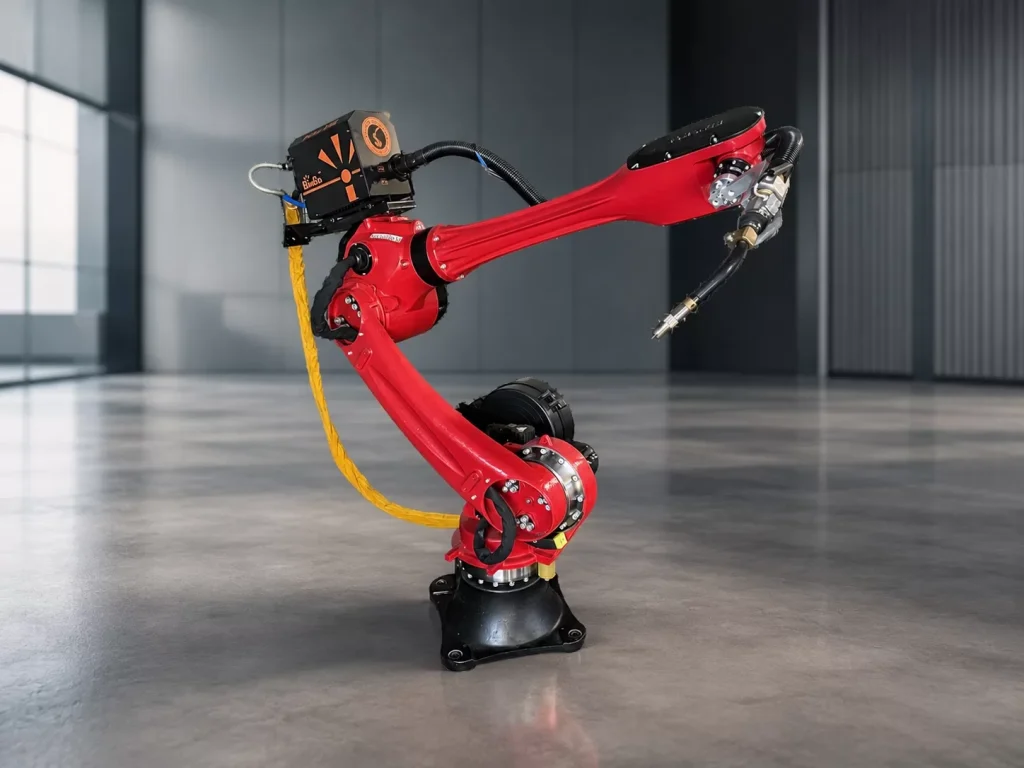
Un robot de soldadura no es un soldador mejor, sino otra herramienta: no se fatiga, no improvisa y no opina. Ejecuta exactamente el programa. Para algunos talleres es su mayor ventaja; para otros, la razón de dejarlo parado medio año después de comprarlo.
Este artículo ayuda al propietario o responsable de producción a valorar su utilidad. No ofrece precios: el puesto se presupuesta para el proceso, diferente para marcos MIG/MAG que para depósitos inoxidables. Propone cinco criterios contrastables con datos propios y una lista de requisitos para empezar.
También explica la diferencia entre robot industrial y cobot, pregunta habitual al automatizar la soldadura.
Qué hace distinto del soldador
El soldador observa, evalúa y corrige. Si aumenta la separación, reduce velocidad y añade aportación. Si se calienta la chapa, cambia el orden. Esa adaptación vale mucho cuando las piezas varían.
El robot ejecuta la secuencia programada con la primera pieza: misma trayectoria, velocidad y parámetros. Si la pieza cien ocupa la misma posición que la primera, el cordón se repite. Si no, no lo detecta sin sensores adicionales que deben comprarse y configurarse.
De ahí deriva todo: robot con piezas repetibles, soldador con variables. Los otros criterios concretan esa regla.
Cinco criterios de rentabilidad
Compruébalos en orden. Si al menos tres favorecen al robot, merece la pena estudiar el proyecto. Con uno o ninguno suele convenir una soldadora láser manual o contratar otro soldador.
1. Repetición de las series
El coste unitario baja cuando el programa se repite muchas veces. Programación y utillaje son fijos por referencia y se reparten entre las piezas. Con cientos o miles anuales pierden peso; para unas pocas, programar tarda más que soldar.
Calcula qué parte de tu producción repite la misma pieza cada mes. Si dominan trabajos únicos, el robot permanecerá parado.
2. Longitud total de cordones por pieza
El robot gana mientras el arco está encendido. Muchos cordones cortos en planos distintos exigen muchos movimientos y poca soldadura. Pocos cordones largos, rectos o perimetrales permiten superar ampliamente a la persona por velocidad constante y ausencia de cambios de postura.
Multiplica metros por pieza por cantidad anual y compáralos con el tiempo actual de los soldadores. Informa más que un folleto.
3. Repetibilidad de la preparación
Es el criterio más olvidado y causa habitual de fracasos. El robot presupone el borde donde estaba al programar. Cortes con tolerancias que varían la separación, plegados en máquinas distintas o punteado manual sin plantilla producen rechazos tan repetibles como lo serían los buenos cordones.
Antes de preguntar por el robot, revisa cortadora y plegadora. Si son estables, el robot aprovechará el orden; si no, expondrá el problema.
4. Disponibilidad de soldadores
A veces no se busca ahorro, sino personas. Si falta quien suelde, un robot con operador formado desbloquea producción sin exigirle cualificación manual. Carga, inicia y controla. En estructuras sujetas a normas, el operador mecanizado sí necesita sus propias cualificaciones específicas.
El robot no elimina al especialista: alguien ajusta parámetros, evalúa el primer cordón y corrige lo no previsto. Cambia la proporción: un técnico experimentado para varios puestos en vez de un soldador por cada uno.
5. Calidad y documentación exigidas
Si el cliente exige cordones idénticos o proceso reproducible documentado, el robot ofrece ventaja. El programa registra parámetros y la repetibilidad de centésimas mantiene la trayectoria entre días distintos.
Para estructuras bajo norma y cumplimiento del procedimiento, ese argumento tiene valor propio independientemente del coste.
Lo que no hace el robot
La lista es corta, pero cada punto puede detener la implantación.
Piezas únicas. Programar una unidad tarda más que soldarla manualmente. Incluso el guiado manual de cobots exige trayectoria y ensayos que rara vez se justifican para una sola pieza.
Mal ajuste. No compensa una separación mayor de lo previsto: puede perforar o no penetrar. El soldador cambia técnica; el robot necesita sensores o corrección humana del programa.
Acceso difícil sin posicionador. Seis ejes ofrecen alcance, pero siguen existiendo cordones en techo, dentro de perfiles cerrados o detrás de nervios donde la antorcha colisiona. El posicionador gira la pieza a posición plana. Sin él, solo accede a lo visible desde arriba.
Piezas sin plano suficiente. Necesita tipo, espesor y lado del cordón sin ambigüedad. Sin datos, se programa con suposiciones. Véase símbolos de soldadura en planos técnicos.
RBR 2110S: interpretación de su ficha
Veamos cómo se traducen los criterios en la ficha del robot de soldadura RBR 2110S, para mostrar qué mirar en cualquier catálogo, no para anunciarlo.
| Parámetro | RBR 2110S | Consecuencia práctica |
|---|---|---|
| Número de ejes | 6 | Permite orientar la antorcha en cualquier ángulo, también esquinas y tubos |
| Alcance | 2100 mm | Determina tamaño de pieza o número de piezas sin mover el robot |
| Carga útil | 10 kg | Debe incluir antorcha, cables y posible sensor; margen habitual para MIG/MAG |
| Repetibilidad | ±0,07 mm | Regresa con precisión de centésimas: repite la soldadura, no garantiza que la pieza sea idéntica |
| Fuente de soldadura | MIG 350 A (BINGO 350A) incluida | Corriente para espesores estructurales habituales; control integrado con parámetros de arco dentro del programa |
Alcance y carga determinan lo físicamente admisible. La repetibilidad condiciona la calidad solo si la pieza también se repite. Integrar MIG permite que corriente y avance del hilo formen parte del programa y no sean ajustes manuales.
El puesto se presupuesta según útiles, posicionador, resguardos e integración, no solo el brazo.
Cobot o robot industrial
El cobot colaborativo suele ser la primera opción mental para un taller pequeño por prometer programación sencilla y menos infraestructura. Conviene entenderlo.
El cobot RBR 0805 tiene seis ejes y se programa guiándolo a mano: el operador conduce la antorcha y memoriza puntos. En referencias variables y series cortas acorta el paso de plano a primera soldadura. Basta un especialista formado, sin programador dedicado.
Un industrial como RBR 2110S está construido para continuidad y grandes series, normalmente con más velocidad y alcance. Exige vallado, resguardos y programación mediante panel o software offline, una competencia adicional.
El cobot favorece variabilidad y series cortas; el industrial, series largas y piezas grandes. El cobot de soldadura tendrá su propio artículo.
Requisitos antes de empezar
El brazo es lo más visible, pero solo una parte. Se necesita:
- Posicionador o virador. Gira la pieza hacia la antorcha. Sin él se limita al acceso superior y pierde utilidad en piezas espaciales.
- Utillaje y fijaciones. Cada pieza necesita un útil que repita la posición. Diseñarlos puede costar tanto tiempo y dinero como el propio robot, sobre todo con muchas referencias.
- Programador o especialista formado. Alguien crea y corrige programas. En industriales es una competencia separada; con cobot puede bastar un especialista capacitado.
- Resguardos, extracción y zona de seguridad. El industrial exige vallado con enclavamientos y el arco extracción de humos. Con láser se añaden protecciones de clase 4.
- Proceso repetible antes del robot. Corte, plegado y punteado deben producir lo mismo siempre. Es una exigencia al taller completo, no al proveedor del robot.
- Documentación inequívoca. Planos con símbolos completos y procedimiento para programar sin interpretar.
Empieza por la pieza con cordones más largos, mayor frecuencia y mejor preparación. Si funciona, incorpora otras gradualmente. Véase la experiencia descrita en robots industriales en soldadura.
Cuándo elegir láser en lugar de robot
En pequeños lotes, piezas variables, mucho inoxidable y prioridad estética, quizá el problema no sea falta de manos, sino tiempo de soldadura y acabado. Una soldadora láser Roboteus manual ofrece parte de las ventajas, rapidez, pequeña zona térmica y buen aspecto, sin útiles ni programación.
La frontera es gradual: hoy puede comprarse láser para inoxidable y años después un robot para marcos repetidos. Decide el orden según datos de producción, no atractivo en la feria.
Preguntas frecuentes
¿Sustituye completamente al soldador?
No. Sustituye trabajo repetitivo, pero necesita operador para carga y control y especialista para parámetros y primeras piezas. Cambia la proporción entre personas y puestos, no elimina conocimientos.
¿Qué cantidad lo hace rentable?
Depende de longitudes, utillaje y costes internos. Divide programación y útil de una referencia entre cantidad anual. Si es pequeño frente al coste manual unitario, tiene sentido.
¿Admite piezas mal preparadas?
No sin sensores y correcciones. Repite centésimas de milímetro: separación variable o posición desplazada producen rechazos. La preparación repetible es obligatoria.
¿En qué difiere del cobot?
El cobot se guía a mano y suele pedir menos infraestructura, adecuado a lotes cortos variables. El industrial es más rápido, de mayor alcance y continuo, con vallado y programación por panel.
¿Hace falta posicionador?
Para piezas planas soldadas desde arriba puede empezarse sin él. En piezas espaciales con posiciones diversas es necesario para orientar el acceso. La mayoría de puestos incluye al menos un eje de posicionador.
Fuentes
- https://roboteus.com/pl/maszyny/roboty-przemyslowe/robot-przemyslowy-rbr-2110s/
- https://roboteus.com/pl/maszyny/roboty-przemyslowe/robot-szescioosiowy-rbr-0805/
- https://roboteus.com/pl/maszyny/spawarki-laserowe/spawarka-laserowa-rbw-1500/
- https://roboteus.com/pl/blog/roboty-przemyslowe-w-spawalnictwie/
Nota editorial
Los parámetros proceden de fichas Roboteus y dependen de configuración, material y proceso. Cada puesto se presupuesta individualmente. Los criterios son generales y deben contrastarse con datos propios. El texto no sustituye al manual ni a las normas de robots industriales y láseres de clase 4.